Seguimiento de caminos en espacios euclídeos y en variedades, controlando cómo converge y avanza el robot.
Un campo vectorial de guiado (GVF) lleva a un robot hacia un camino deseado y a lo largo de él usando solo su estado actual. Este trabajo extiende los GVF en dos direcciones. Con cinemática inversa, la dinámica del error de seguimiento pasa a ser una entrada de diseño, de modo que se puede prescribir el movimiento transitorio. Por ejemplo, una oscilación controlada alrededor del camino. Con GVF sin singularidades en SO(3), el camino está definido sobre la propia variedad de actitudes, lo que permite maniobras acrobáticas autónomas en aviones de ala fija.
This paper develops a singularity-free guiding vector field (SF-GVF) for path following on the special orthogonal group SO(3). First, we lift the Euclidean SF-GVF construction to SO(3), integrating the augmented-state approach with the intrinsic Lie-group geometry and obtaining a closed-form geometric guidance law whose integral curves converge to a designer-specified attitude path. The field is defined on a dense open subset of SO(3), excluding only the measure-zero antipodal set — a manifestation of the topological obstruction to continuous global stabilization on SO(3). The construction requires no per-step optimization and produces a control input intrinsically in mathfrakso(3) as body angular rates. Second, we formalize the progression behavior along the path as a designer-supplied function nu(xi), promoting the parametric speed from an implicitly resolved degree of freedom to a first-class design specification. In contrast to the Euclidean condition v = 0, which excludes vehicles with minimum-speed constraints, the corresponding condition omega = 0 on SO(3) is physically admissible for most platforms with active attitude control, making the progression behavior a design freedom structurally available on SO(3) but absent in the Euclidean setting. The framework's structural results are established under a bi-invariant Riemannian metric and hold uniformly across choices of path, progression, and Lyapunov gain. The framework is illustrated in simulation on self-intersecting paths under both constant and point-convergence progression behaviors.
The autonomous formation flight of fixed-wing drones is hard when the coordination requires the actuation over their speeds since they are critically bounded and aircraft are mostly designed to fly at a nominal airspeed. This paper proposes an algorithm to achieve formation flights of fixed-wing drones without requiring any actuation over their speed. In particular, we guide all the drones to travel over specific paths, e.g., parallel straight lines, and we superpose an oscillatory behavior onto the guiding vector field that drives the drones to the paths. This oscillation enables control over the average velocity along the path, thereby facilitating inter-drone coordination. Each drone adjusts its oscillation amplitude distributively in a closed-loop manner by communicating with neighboring agents in an undirected and connected graph. A novel consensus algorithm is introduced, leveraging a non-negative, asymmetric saturation function. This unconventional saturation is justified since negative amplitudes do not make drones travel backward or have a negative velocity along the path. Rigorous theoretical analysis of the algorithm is complemented by validation through numerical simulations and a real-world formation flight.
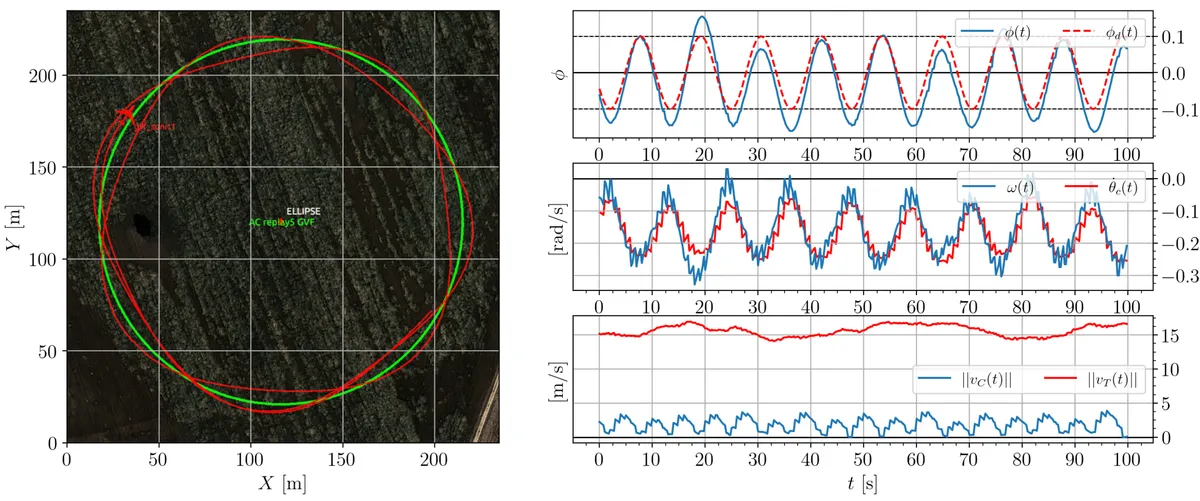
Inverse kinematics is a fundamental technique for motion and positioning control in robotics, typically applied to end-effectors. In this paper, we extend the concept of inverse kinematics to guiding vector fields for path following in autonomous mobile robots. The desired path is defined by its implicit equation, i.e., by a collection of points belonging to one or more zero-level sets. These level sets serve as a reference to construct an error signal that drives the guiding vector field toward the desired path, enabling the robot to converge and travel along the path by following such a vector field. We start with the formal exposition on how inverse kinematics can be applied to guiding vector fields for single-integrator robots in an m-dimensional Euclidean space. Then, we leverage inverse kinematics to ensure that the level-set error signal behaves as a linear system, facilitating control over the robot's transient motion toward the desired path and allowing for the injection of feed-forward signals to induce precise motion behavior along the path. We then propose solutions to the theoretical and practical challenges of applying this technique to unicycles with constant speeds to follow 2D paths with precise transient control. We finish by validating the predicted theoretical results through real flights with fixed-wing drones.