Investigación
Mi trabajo abarca estos temas. Cada uno recoge sus artículos y vídeos.
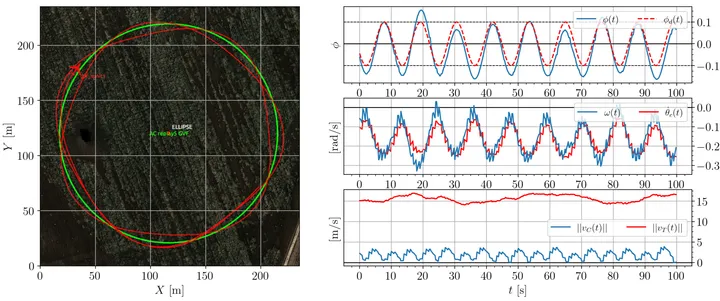
Campos vectoriales de guiado
Seguimiento de caminos en espacios euclídeos y en variedades, controlando cómo converge y avanza el robot.
4 artículos · 4 vídeos
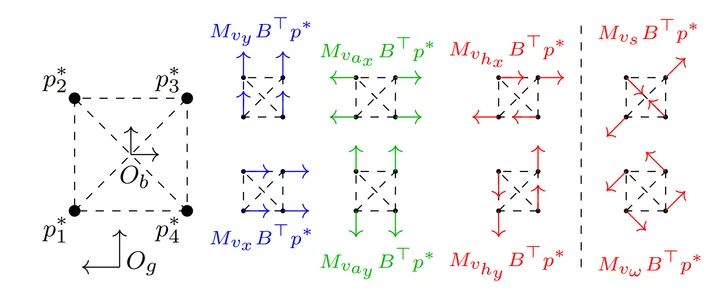
Control de formaciones
Coordinación distribuida de enjambres de robots: movimientos colectivos, formaciones circulares y formaciones de dispersión.
4 artículos · 2 vídeos
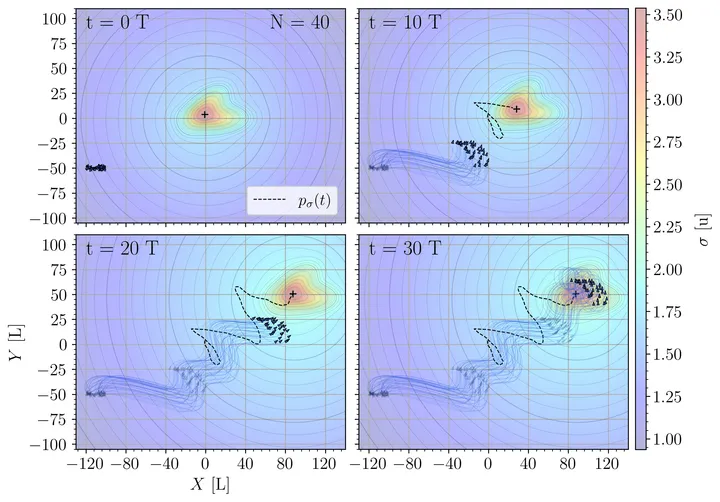
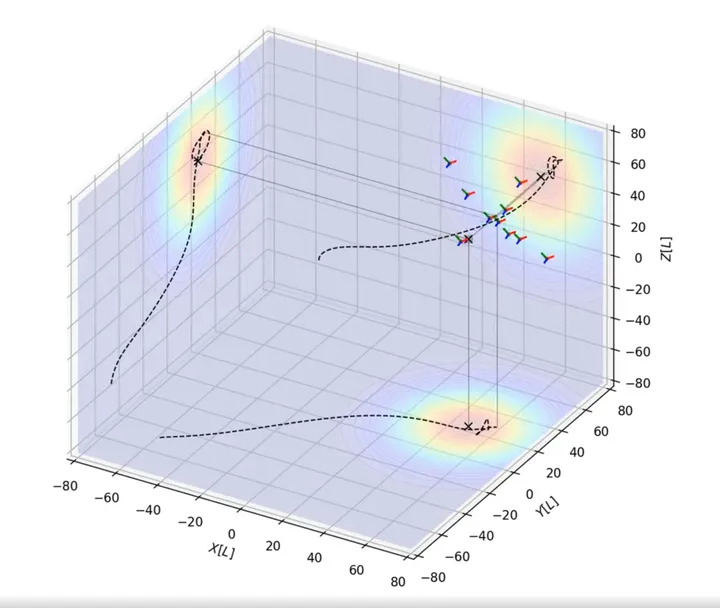
Búsqueda de fuentes
Enjambres de robots que localizan la fuente de un campo escalar desconocido, sin medir gradientes y resistentes a fallos.
3 artículos
Control geométrico en SO(3)
Control de actitud directamente en el grupo de rotaciones: sin singularidades de ángulos de Euler ni ambigüedades de cuaterniones.
3 artículos
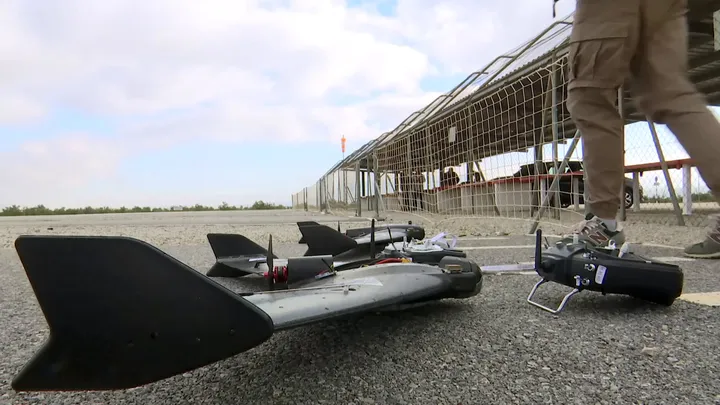
Aviones autónomos de ala fija
De la teoría al vuelo: vuelo en formación, navegación con viento cruzado y acrobacias autónomas en drones reales.
2 artículos · 5 vídeos