Enjambres de robots que localizan la fuente de un campo escalar desconocido, sin medir gradientes y resistentes a fallos.
La búsqueda de fuentes consiste en que un grupo de robots localice el máximo de una señal desconocida: una fuga de gas, un foco de calor, un emisor de radio. En lugar de medir gradientes o mantener una formación rígida, el enjambre calcula una dirección ascendente a partir de las lecturas individuales de los robots, por lo que sigue funcionando aunque fallen robots o se deforme la formación. El método es totalmente distribuido y se extiende a 3D mediante control geométrico en SO(3).
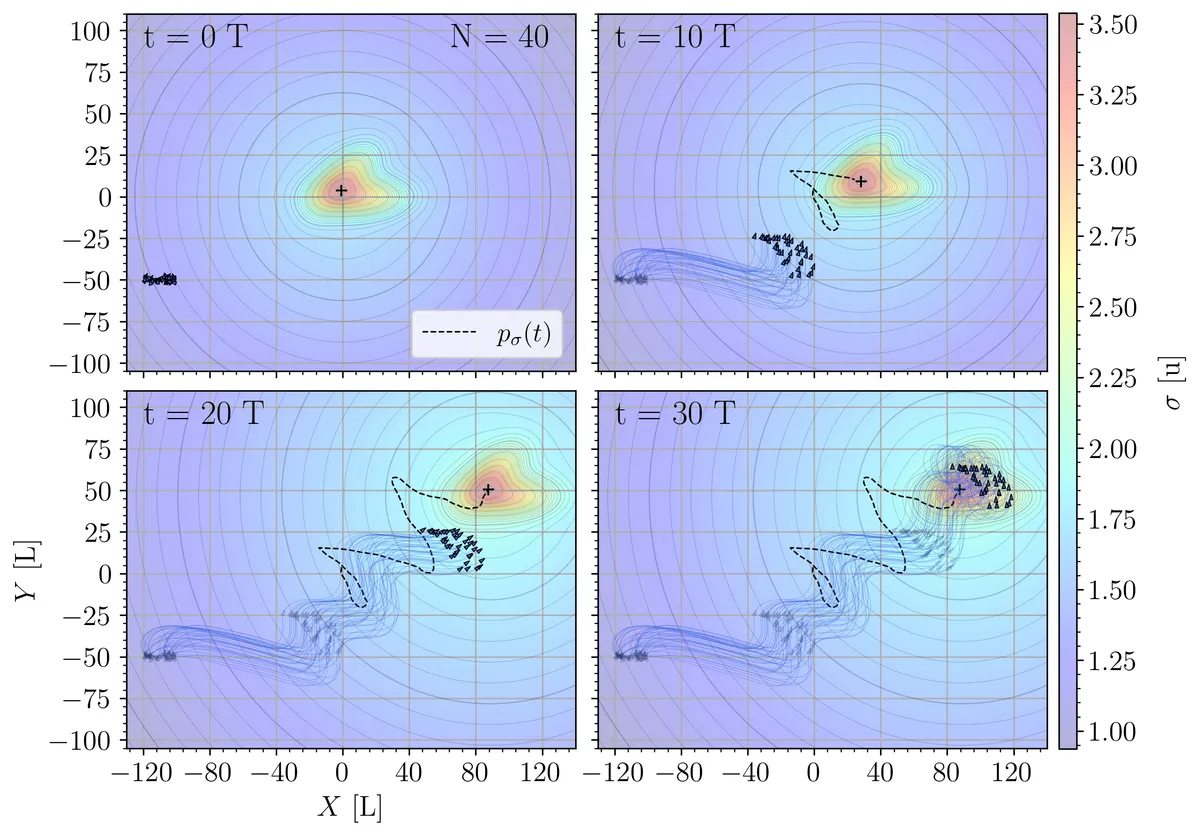
Existing source-seeking algorithms for robot swarms typically require either direct gradient measurements or rigid geometric formations, limiting their flexibility and resilience to robot failures. We propose a fully distributed solution that overcomes these limitations by computing an ascending direction through local field measurements and distributed estimation of centroid-relative coordinates. The resulting architecture consists of three exponentially convergent algorithms operating in a slow-fast closed-loop system, enabling simultaneous estimation and motion control without central coordination. Our framework accommodates arbitrary swarm geometries and analyzes how the spatial distribution of robots affects gradient observability, robustness, and resilience to failures. We characterize optimal swarm shapes that guarantee alignment with the true gradient and show how shape morphing can maneuver the collective motion. The approach is developed for kinematic points in R^m and extended to 2D unicycles with constant speed. Simulations with large-scale swarms validate the methodology.
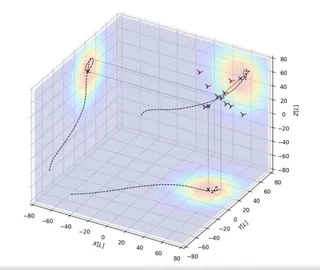
This paper presents a geometric control framework on the Lie group SO(3) for 3D source-seeking by robots with first-order attitude dynamics and constant translational speed. By working directly on SO(3), the approach avoids Euler-angle singularities and quaternion ambiguities, providing a unique, intrinsic representation of orientation. We design a proportional feed-forward controller that ensures exponential alignment of each agent to an estimated ascending direction toward a 3D scalar field source. The controller adapts to bounded unknown variations and preserves well-posed swarm formations. Numerical simulations demonstrate the effectiveness of the method, with all code provided open source for reproducibility.
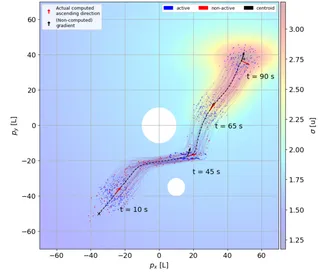
We present a solution for locating the source, or maximum, of an unknown scalar field using a swarm of mobile robots. Unlike relying on the traditional gradient information, the swarm determines an ascending direction to approach the source with arbitrary precision. The ascending direction is calculated from field strength measurements at the robot locations and their relative positions concerning the swarm centroid. Rather than focusing on individual robots, we focus the analysis on the density of robots per unit area to guarantee a more resilient swarm, i.e., the functionality remains even if individuals go missing or are misplaced during the mission. We reinforce the algorithm's robustness by providing sufficient conditions for the swarm shape so that the ascending direction is almost parallel to the gradient. The swarm can respond to an unexpected environment by morphing its shape and exploiting the existence of multiple ascending directions. Finally, we validate our approach numerically with hundreds of robots. The fact that a large number of robots with a generic formation always calculate an ascending direction compensates for the potential loss of individuals.