Control de formaciones
Coordinación distribuida de enjambres de robots: movimientos colectivos, formaciones circulares y formaciones de dispersión.
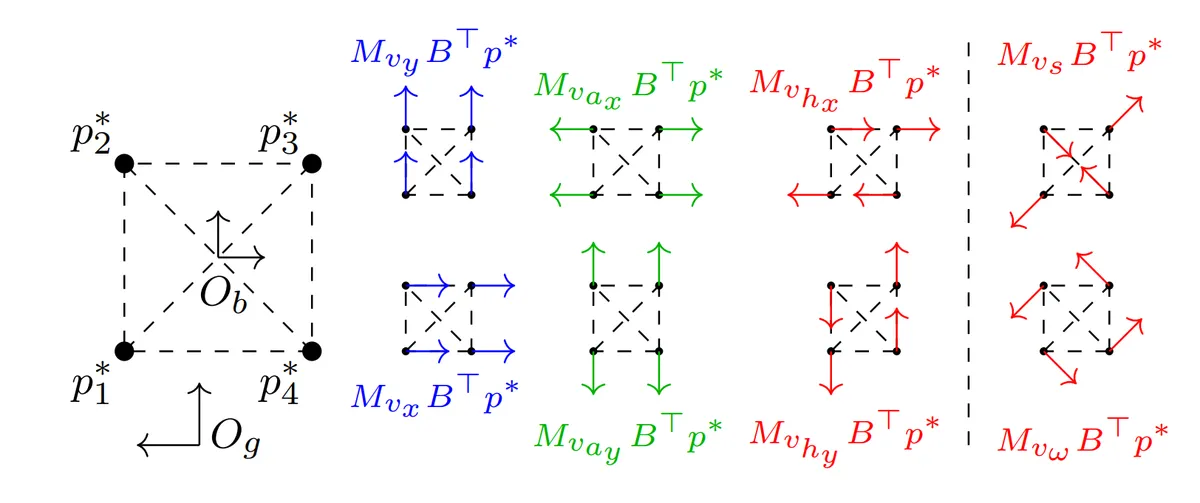
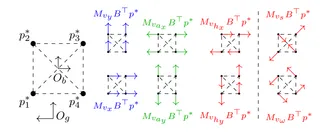
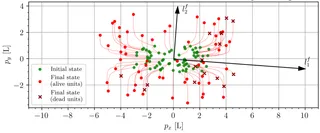
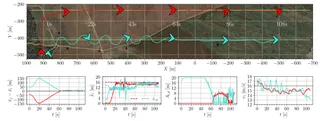
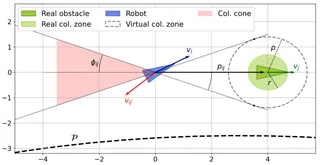
¿Cómo pueden muchos robots moverse como uno solo sin un líder? Estudio leyes de control de formaciones distribuidas en las que cada robot usa solo información local y relativa. Incluye el movimiento colectivo sin líder de formaciones afines, obtenido modificando los pesos de la Laplaciana; formaciones circulares sin colisiones de robots con velocidades constantes distintas; el control de formaciones de dispersión, que conecta el ensamblaje de formas en física y biología con la teoría de control; y el vuelo en formación de drones de ala fija que no pueden cambiar su velocidad.