Control de actitud directamente en el grupo de rotaciones: sin singularidades de ángulos de Euler ni ambigüedades de cuaterniones.
Trabajar directamente sobre el grupo de Lie SO(3) permite controladores de actitud sin singularidades de ángulos de Euler ni ambigüedades de cuaterniones. Lo utilizo para alinear robots con campos vectoriales 3D no constantes, para extender la búsqueda de fuentes a tres dimensiones y para construir campos vectoriales de guiado sobre la propia variedad de actitudes.
This paper develops a singularity-free guiding vector field (SF-GVF) for path following on the special orthogonal group SO(3). First, we lift the Euclidean SF-GVF construction to SO(3), integrating the augmented-state approach with the intrinsic Lie-group geometry and obtaining a closed-form geometric guidance law whose integral curves converge to a designer-specified attitude path. The field is defined on a dense open subset of SO(3), excluding only the measure-zero antipodal set — a manifestation of the topological obstruction to continuous global stabilization on SO(3). The construction requires no per-step optimization and produces a control input intrinsically in mathfrakso(3) as body angular rates. Second, we formalize the progression behavior along the path as a designer-supplied function nu(xi), promoting the parametric speed from an implicitly resolved degree of freedom to a first-class design specification. In contrast to the Euclidean condition v = 0, which excludes vehicles with minimum-speed constraints, the corresponding condition omega = 0 on SO(3) is physically admissible for most platforms with active attitude control, making the progression behavior a design freedom structurally available on SO(3) but absent in the Euclidean setting. The framework's structural results are established under a bi-invariant Riemannian metric and hold uniformly across choices of path, progression, and Lyapunov gain. The framework is illustrated in simulation on self-intersecting paths under both constant and point-convergence progression behaviors.
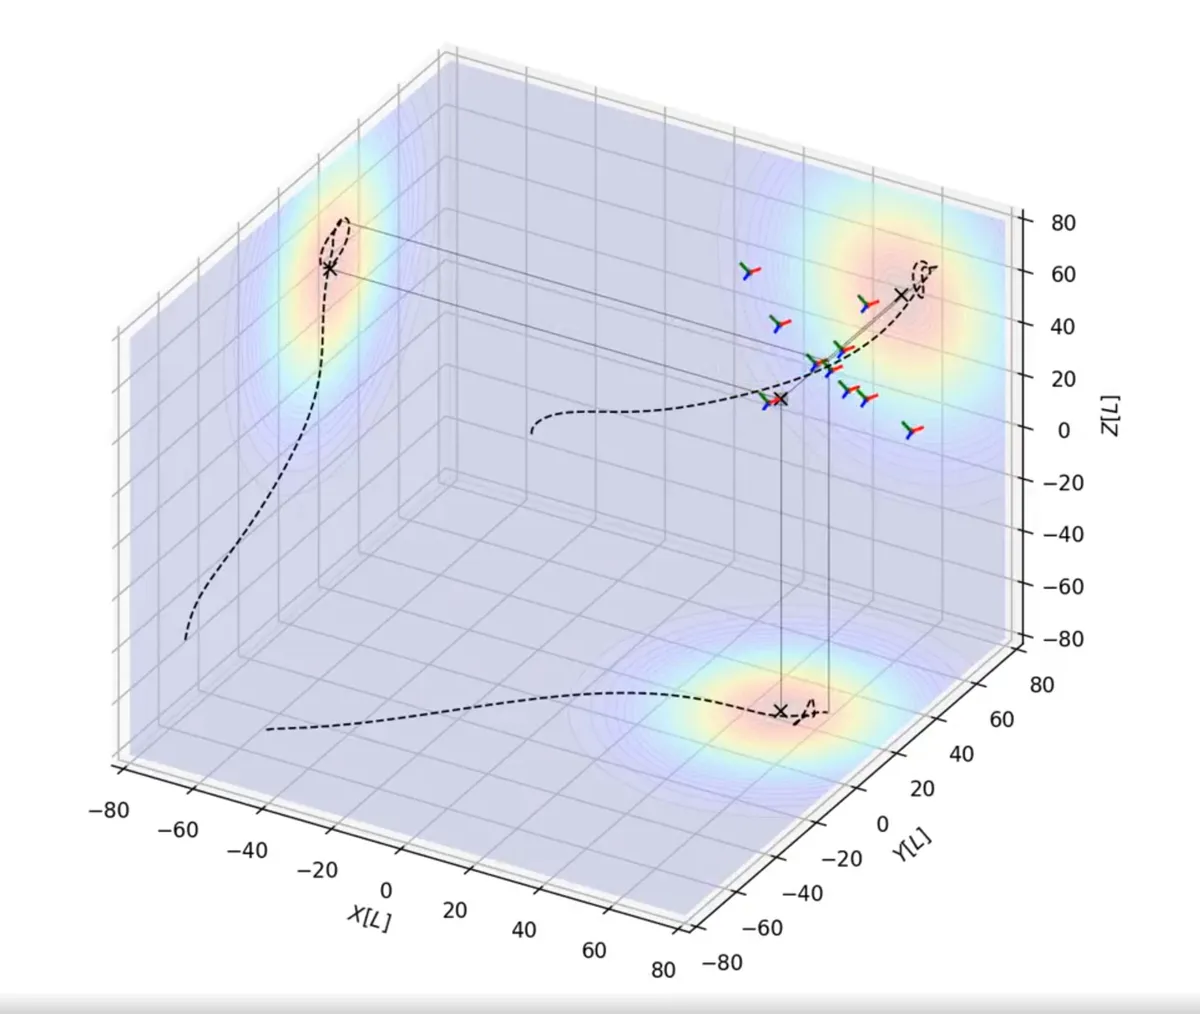
This paper presents a geometric control framework on the Lie group SO(3) for 3D source-seeking by robots with first-order attitude dynamics and constant translational speed. By working directly on SO(3), the approach avoids Euler-angle singularities and quaternion ambiguities, providing a unique, intrinsic representation of orientation. We design a proportional feed-forward controller that ensures exponential alignment of each agent to an estimated ascending direction toward a 3D scalar field source. The controller adapts to bounded unknown variations and preserves well-posed swarm formations. Numerical simulations demonstrate the effectiveness of the method, with all code provided open source for reproducibility.